Two Roller Machine Test Design (투롤러/트윈디스크 시험방법 설계)
기술 가이드 – 투롤러(트윈디스크) 시험방법 설계
영국 Phoenix Tribology(=구 Cameron Plint) 사 제공 자료 입니다.
Two Roller 시험 또는 Twin Disk 시험 이란 ?
투 롤러 시험(Two Roller Machine Test) 또는 트윈디스크 시험(Twin Disc Test)은 회전하는 두 시험편의 접촉조건을 제어하여 마찰, 마모, 윤활, 피팅, 스커핑 및 구름접촉피로를 평가하는 시험방법 입니다. 신뢰성 있는 결과를 얻으려면 하중만 설정하는 것이 아니라 허츠 접촉응력, 구름속도, SRR(미끄럼-구름 비율), 온도, 윤활유 공급조건 및 시험시간을 시험 목적에 맞게 설계해야 합니다.
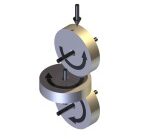
미끄럼–구름 비율 (Slide-Roll Ratio)
미끄럼–구름 비율은 윤활유의 유입속도(Entrainment Velocity)를 고려하기 때문에, 액체로 윤활되는 접촉을 모델링할 때 선호되는 변수입니다. 다음과 같이 정의하고 계산합니다.
미끄럼–구름 비율 = 미끄럼속도 / 구름속도 (Slide-Roll Ratio = Sliding Velocity / Rolling Velocity )
여기서 :
미끄럼속도=∣U1−U2∣
구름속도= (U1+U2) /2
윤활 시험에서 구름속도(Rolling Velocity)는 윤활유의 유입속도(Entrainment Velocity)입니다.
따라서:
미끄럼/구름 비율(%) = 200 × |U₁ − U₂| / (U₁ + U₂)
미끄럼/구름 비율에 대한 이 정의에 따르면, U₂ = 0인 순수 미끄럼(Pure Sliding)의 경우 미끄럼/구름 비율은 200%입니다. Slide/Roll Ratio = 200%.
슬립비 (Slip Ratio)
슬립비는 명목상 건식 접촉에서 사용되는 용어로, 주로 자동차 산업, 특히 구동력 제어장치와 잠김방지 제동장치에 사용됩니다. 또한 철도산업에서도 광범위하게 사용됩니다.
슬립비는 일반적으로 다음과 같이 정의합니다.
- 슬립비(%) = 100 × (차량속도 − 차륜속도) / 차량속도
- 슬립비(%) = 100 × (U₁ − U₂) / U₁
따라서 U₂ = 0인 순수 미끄럼의 경우 슬립비는 100%입니다.
크기가 서로 다른 롤러의 경우, 관례적으로 슬립비를 다음과 같이 정의합니다.
슬립비 = 미끄럼속도 / 더 큰 롤러의 속도
크기가 동일한 롤러의 경우, 두 롤러 중 하나를 U₁으로 선택합니다.
시험 적용 (Test Applications)
1.속도를 변화시키면서 슬립비를 일정하게 유지하는 시험 (Constant Slip% against Variable Speed)
(U₁ − U₂) / U₁ = Constant (일정)
Plot (그래프) : CoT(견인계수) against U₁ → U₁의 속도 변화에 따른 견인계수(Coefficient of Traction의 변화
U₁: 단계적으로 증가시키는 개별 설정값
U₂: 최고 분해능으로 수행하는 단일 오차 보정 루프 – Slip%를 조건부 단계로 적용 = 쉽게 풀면, Slip%가 설정 조건에 도달할 때마다 속도 오차를 최고 정밀도로 한 번씩 보정하는 제어 방식. 여기서 conditional step은 Slip%를 일정 간격으로 단순 증가시키는 것이 아니라, 지정된 Slip% 조건에 따라 다음 제어 단계가 실행된다는 의미입니다.
시험 예시 :
Set Point =설정값: U₁ = 400 rpm
Loop U₂ 제어: 400 rpm + 0.05 rpm씩 증가
종료 조건: 슬립비의 절댓값이 1%에 도달하면 CoT(견인마찰계수) 측정
Set Point = 다음 설정값: U₁ = 401 rpm
Loop 다음 U₂ 제어: 이전 도달속도인 404 rpm + 0.05 rpm씩 증가
Etc.: (이하 동일한 방식으로 계속 반복)
필요한 경우, 하중을 변경하여 동일한 시험을 반복합니다.
※ 여기서 Slip 1%는 미끄럼–구름 비율(SRR)의 절댓값이 1%에 도달한 조건을 의미합니다.
※ CoT는 Coefficient of Traction의 약자로 견인계수를 의미합니다.
2.속도를 일정하게 유지하면서 슬립비(%)를 변화시키는 시험 (=Variable Slip% against Constant Speed)
U₁ = 일정
U₂ = 가변
PLOT (그래프) : CoT (견인 마찰계수) against U1 → U₁을 가로축(X축), 견인계수(CoT)를 세로축(Y축)에 표시한다. 즉, U₁ 속도가 변할 때 견인계수가 어떻게 변하는지를 보여주는 그래프
시험 예시 :
U₁ 설정값 = 400 rpm
U₂ 속도 변화 = 400 rpm부터 0.05 rpm씩 증가
종료 조건 = 설정된 최대 슬립비에 도달할 때까지
필요한 경우, 서로 다른 하중조건에서 시험을 반복합니다.
3.일정한 미끄럼–구름 비율에서 윤활유 유입속도 변화 시키는 시험 (= Constant Slide-Roll Ratio and Varying Entrainment Velocity)
미끄럼–구름 비율(Slide-Roll Ratio), 하중 및 윤활유 점도를 일정하게 유지하면서 유입속도(Entrainment Velocity)를 변화시키면 스트리벡 곡선(Stribeck Curve)에 해당하는 시험 결과를 얻을 수 있습니다.
그러나 각 측정 지점(Data Point)에서는 두 시험 롤러의 속도를 모두 변경해야 합니다.
미끄럼–구름 비율: (U₁ − U₂) / (U₁ + U₂) = 일정
두 롤러의 표면속도 합: U₁ + U₂ = 변화
플롯: CoT(견인마찰계수) against Log[½(U₁ + U₂)]
–> 유입속도의 로그값에 따른 견인계수(CoT)
그래프: 세로축(Y축): 견인계수(CoT) 가로축(X축): 유입속도의 로그값, Log[½(U₁ + U₂)]
따라서 그래프는 유입속도가 변함에 따라 견인계수가 어떻게 변하는지를 나타냅니다.
시험 중에 장비가 두 롤러의 속도를 계속 자동 계산하도록 하면 계산값이 흔들리거나 목표 속도를 정확히 찾지 못할 수 있습니다. 따라서 시험 전에 엑셀로 각 단계의 롤러 속도를 미리 계산한 다음, 그 값을 장비에 입력하는 것이 가장 간단하고 안정적입니다.
시험 예시
초기 설정값(Set-point): U₁ = 0.00 rpm U₂ = 0.00 rpm
다음 속도 설정값(Ramp):
U₁ = 38.19 rpm
U₂ = 37.44 rpm
이후에도 동일한 방식으로 두 롤러의 속도를 단계적으로 변경하면서 시험을 계속합니다.
| 미끄럼–구름 비율 (Slide-Roll Ratio) |
2 | % | 고정값 | |||
|---|---|---|---|---|---|---|
| 롤러 1 직경 | 50 | mm | 고정값 | |||
| 롤러 2 직경 | 50 | mm | 고정값 | |||
| 평균 구름 속도 (Entrainment Velocity) |
U1 + U2 | U1 − U2 | U1 | N1 | U2 | N2 |
| m/s | m/s | m/s | m/s | rpm | m/s | rpm |
| 0 | 0 | 0 | 0 | 0 | 0 | 0 |
| 0.1 | 0.2 | 0.002 | 0.1 | 38.19 | 0.098 | 37.44 |
| 0.2 | 0.4 | 0.004 | 0.2 | 76.38 | 0.196 | 74.87 |
| 0.3 | 0.6 | 0.006 | 0.3 | 114.58 | 0.294 | 112.31 |
| 0.4 | 0.8 | 0.008 | 0.4 | 152.77 | 0.392 | 149.74 |
| 0.5 | 1 | 0.01 | 0.5 | 190.96 | 0.49 | 187.18 |
| 0.6 | 1.2 | 0.012 | 0.6 | 229.15 | 0.588 | 224.62 |
| 0.7 | 1.4 | 0.014 | 0.7 | 267.35 | 0.686 | 262.05 |
| 0.8 | 1.6 | 0.016 | 0.8 | 305.54 | 0.784 | 299.49 |
| 0.9 | 1.8 | 0.018 | 0.9 | 343.73 | 0.882 | 336.92 |
| 1 | 2 | 0.02 | 1 | 381.92 | 0.98 | 374.36 |
| 1.1 | 2.2 | 0.022 | 1.1 | 420.11 | 1.078 | 411.8 |
| 1.2 | 2.4 | 0.024 | 1.2 | 458.31 | 1.176 | 449.23 |
| 1.3 | 2.6 | 0.026 | 1.3 | 496.5 | 1.274 | 486.67 |
| 1.4 | 2.8 | 0.028 | 1.4 | 534.69 | 1.372 | 524.1 |
| 1.5 | 3 | 0.03 | 1.5 | 572.88 | 1.47 | 561.54 |
| 1.6 | 3.2 | 0.032 | 1.6 | 611.08 | 1.568 | 598.98 |
| 1.7 | 3.4 | 0.034 | 1.7 | 649.27 | 1.666 | 636.41 |
| 1.8 | 3.6 | 0.036 | 1.8 | 687.46 | 1.764 | 673.85 |
| 1.9 | 3.8 | 0.038 | 1.9 | 725.65 | 1.862 | 711.28 |
| 2 | 4 | 0.04 | 2 | 763.84 | 1.96 | 748.72 |
| 2.1 | 4.2 | 0.042 | 2.1 | 802.04 | 2.058 | 786.15 |
| 2.2 | 4.4 | 0.044 | 2.2 | 840.23 | 2.156 | 823.59 |
| 2.3 | 4.6 | 0.046 | 2.3 | 878.42 | 2.254 | 861.03 |
| 2.4 | 4.8 | 0.048 | 2.4 | 916.61 | 2.352 | 898.46 |
| 2.5 | 5 | 0.05 | 2.5 | 954.81 | 2.45 | 935.9 |
4.미끄럼–구름 비율이 0인 조건 (= Zero Slide/Roll Condition )
미끄럼–구름 비율이 0이 되는 조건은 두 롤러의 상대적인 회전속도뿐만 아니라 두 시험편의 실제 직경에도 영향을 받습니다. 롤러 시험편의 직경은 제작 공차나 시험 중 발생하는 마모로 인해 달라질 수 있습니다.
요구되는 정밀도에 따라 사용자는 측정한 시험 롤러의 실제 직경을 입력할 수 있습니다. 또는 견인마찰계수(CoT)가 0이 되는 조건을 탐색하여 미끄럼–구름 비율이 0인 상태를 설정할 수도 있습니다. 이러한 설정은 수동 제어 또는 자동 제어 방식으로 수행할 수 있습니다.
시험을 시작할 때는 측정한 각 롤러 시험편의 실제 직경을 해당 화면의 입력란에 입력해야 합니다.
롤러의 실제 직경은 마모에 따라 변할 수 있으므로, 먼저 일정 시간 동안 런닝인(Running-in, 초기 길들이기 운전)을 수행하는 것이 좋습니다. 그다음 미끄럼–구름 비율이 0이 되도록 조건을 조정해야 합니다.
※ 견인마찰계수(CoT)가 0인 조건이란 두 롤러 사이에 원주 방향의 견인력, 즉 접선력이 거의 발생하지 않는 상태를 의미합니다. 이 상태를 실제적인 순수 구름 조건(Pure Rolling Condition)으로 설정합니다.
5.수동 제어 (= Manual Control)
먼저 시험에 적용할 속도 범위 내에서 미끄럼–구름 비율이 0에 가까워지도록 두 롤러의 회전속도를 선택하여 설정합니다. 그런 다음 하중을 요구되는 값으로 조정합니다.
이후 화면의 조정 버튼을 사용하여 U₂ 롤러의 회전속도를 가능한 최소 단위로 조금씩 낮춥니다. 속도를 조정할 때마다 마찰력이 안정된 상태에 도달할 때까지 기다린 후 다음 조정을 진행합니다.
회전속도를 계속 조정하여 마찰 신호가 0을 통과하면서 양(+)에서 음(−)으로 또는 음(−)에서 양(+)으로 바뀌도록 합니다. U₂ 롤러의 회전속도를 높이거나 낮추면서 마찰 신호의 부호가 서로 반대로 전환되는 지점을 찾습니다.
마지막으로 마찰 신호가 가능한 한 0에 가까워지도록 U₂ 롤러의 회전속도를 설정합니다.
롤러 직경값이 정확한 경우, 순수 구름 조건, 즉 마찰 신호가 0인 조건에서는 다음 관계가 성립합니다.
N₁ × D₁ = N₂ × D₂
여기서,
- N₁ = 롤러 1의 회전속도
- D₁ = 롤러 1의 직경
- N₂ = 롤러 2의 회전속도
- D₂ = 롤러 2의 직경
위 관계가 성립하지 않는다면 입력된 D₁과 D₂ 값이 정확하지 않은 것이며, 다음과 같이 표시됩니다.
미끄럼–구름 비율 ≠ 0
이때 마찰 신호가 0인 조건에서 미끄럼–구름 비율도 0 또는 가능한 한 0에 가까워질 때까지, 화면에 입력된 롤러 직경값을 조금씩 조정합니다.
미끄럼–구름 비율이 양수(+)인 경우:
미끄럼–구름 비율 > 0
D₂는 조금씩 증가시키고, D₁은 조금씩 감소시킵니다.
미끄럼–구름 비율이 음수(−)인 경우:
미끄럼–구름 비율 < 0
D₂는 조금씩 감소시키고, D₁은 조금씩 증가시킵니다.
다음 두 조건을 동시에 만족시키려면 이러한 조정 작업을 여러 차례 반복해야 할 수 있습니다.
마찰력 신호 = 0
미끄럼–구름 비율 = 0
6.자동 제어 (= Automatic Control)
위의 절차는 설치된 ZeroSlideRoll.tsf 프로그램을 사용하여 시험 시퀀스 제어 방식으로 자동 실행할 수 있습니다.
이 프로그램은 먼저 마찰 신호가 0이 되는 조건을 자동으로 탐색합니다. 그런 다음 화면에 입력된 롤러 직경값을 조금씩 조정하여 미끄럼–구름 비율이 0이 되는 조건으로 설정합니다
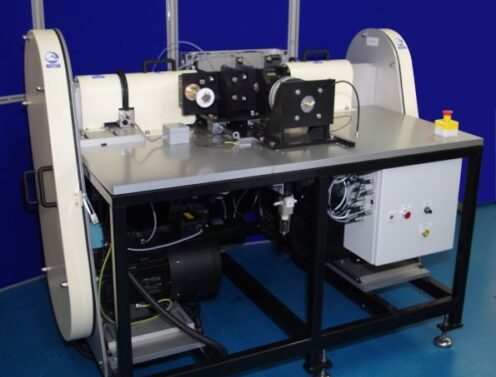
Phoenix Tribolgy사(구 Cameron Plint)
Two Roller Machine 모델 TE 72
모델 TE 72 -> 한글 사이트 링크, 한미산업
모델 TE 72 -> 영어 사이트 링크, Phoenix Tribology사
투 롤러 시험기를 이용한 인벌류트 기어의 모사
(=Modelling Involute Gears with a Two Roller Machine)
원문 보완 설명
인볼류트 기어(Involute Gear)는 치형, 즉 기어 이빨의 옆면 곡선을 인볼류트 곡선으로 만든 기어입니다. 현재 산업용 기어에서 가장 널리 사용되는 표준적인 치형입니다.
흔히 발생하는 오해 중 하나는 실제 기어의 피치선 속도(Pitch-Line Velocity)가 투 롤러 시험에서 롤러 표면의 미끄럼 속도와 같다고 생각하는 것입니다. 그러나 이는 잘못된 해석입니다.
피치선 속도는 서로 맞물리는 기어 치면의 접촉시간을 결정합니다. 반면, 기어 치면 사이에서 발생하는 구름속도와 미끄럼속도는 기어 치형과 접촉시간에 따라 달라집니다. 따라서 투 롤러 시험에서는 실제 기어의 피치선 속도를 단순히 적용하는 것이 아니라, 기어 치면 사이에서 실제로 발생하는 구름속도와 미끄럼속도를 모사해야 합니다.
인벌류트 기어에서는 곡률이 계속 변하는 두 치면이 서로 접촉하며, 구름운동과 미끄럼운동이 복합적으로 발생합니다.
1.배경 ( =Background)
기어 접촉을 2롤러 시험기로 재현할 때 흔히 하는 오해 중 하나는, 실제 기어의 피치선 속도가 시험용 롤러 표면의 미끄럼 속도와 같다고 생각하는 것입니다. 피치선 속도는 기어 이빨 한 쌍의 접촉 시간을 결정합니다. 그러나 두 이빨 사이의 구름 속도와 미끄럼 속도는 이빨의 형상과 접촉 시간에 따라 달라집니다. 2롤러 시험에서 재현해야 하는 것은 바로 이 구름 속도와 미끄럼 속도입니다.
인벌류트 기어에서는 곡률이 위치에 따라 변하는 두 표면이 접촉하며, 구름과 미끄럼이 복합적으로 일어납니다. 여기에 피치점에서 벗어난 구간에서는 여러 이빨 쌍이 겹쳐 맞물리며 하중을 나눠 받습니다. 운전 중 하중도 변할 수 있어 접촉 조건은 더욱 복잡 해집니다.
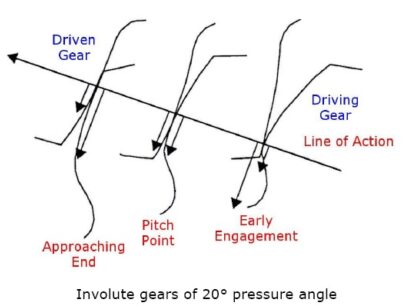
맞물림이 시작된 직후, 구동 기어의 표면은 접촉점에 대해 낮은 속도로 움직이는 반면 피동 기어의 표면은 훨씬 높은 속도로 움직입니다. 이 속도들을 두 표면의 구름 속도라고 정의합니다.
이때 피동 기어의 이빨이 구동 기어의 표면을 따라 미끄러지는 방향은 구름 속도와 같습니다. 이를 관례적으로 음의 미끄럼 속도라고 합니다.
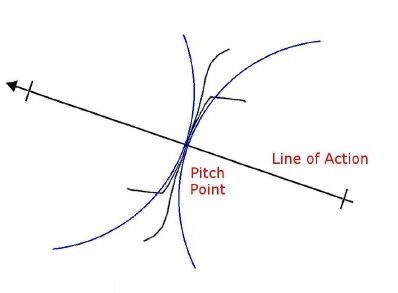
피치점에서는 두 표면의 구름 속도가 같아지고, 접촉부에 미끄럼이 없습니다.
접촉점이 맞물림 경로의 끝에 가까워지면, 접촉점에 대한 구동 기어의 표면 속도가 피동 기어보다 빨라집니다. 이때 피동 기어의 이빨이 구동 기어의 표면을 따라 미끄러지는 방향은 구름 속도와 반대이며, 이를 관례적으로 양의 미끄럼 속도라고 합니다.
구동 기어의 경우, 미끄럼은 항상 피치점에서 멀어지는 방향으로 일어납니다. 이는 표면층에 인장 작용을 가하므로, 구동 기어의 피치점 부근에서 피팅이 더 잘 관찰되는 이유로 설명됩니다.
피동 기어의 조건은 구동 기어와 반대 입니다. 미끄럼이 항상 피치점으로 향하는 방향으로 일어나 표면층에 압축 작용을 가하므로, 피팅이 발생하는 경향을 낮춥니다.
원문 보완 설명
인벌류트 기어 치면의 구름속도와 미끄럼속도
치합 시작 구간 (Start of Engagement)
기어가 맞물리기 시작한 직후에는 접촉점을 기준으로 구동 기어 치면의 이동속도는 낮고, 종동 기어 치면의 이동속도는 훨씬 높습니다. 이러한 두 치면의 속도를 각각의 **구름속도(Rolling Velocity)**라고 정의합니다.
이 구간에서 종동 기어의 치면은 구동 기어의 치면 위를 미끄러집니다. 이때 미끄럼 방향은 구름속도의 방향과 같으며, 관례적으로 이를 음(−)의 미끄럼속도라고 표현합니다.
피치점 (Pitch Point)
피치점(Pitch Point)에서는 두 기어 치면의 구름속도가 서로 같습니다. 따라서 접촉면 사이에서 미끄럼이 발생하지 않는 순수 구름 상태가 됩니다.
구동 기어의 구름속도 = 종동 기어의 구름속도
미끄럼속도 = 0
치합 종료 구간 (End of the Contact Path:)
접촉점이 접촉 경로의 끝부분에 가까워지면, 접촉점을 기준으로 구동 기어 치면이 종동 기어 치면보다 빠르게 이동합니다.
이 구간에서 종동 기어의 치면은 구동 기어의 치면 위에서 구름속도와 반대 방향으로 미끄러집니다. 관례적으로 이를 양(+)의 미끄럼속도라고 표현합니다.
구동 기어와 종동 기어의 피팅 발생 특성
구동 기어의 경우 미끄럼은 항상 피치점에서 멀어지는 방향으로 발생합니다. 이로 인해 치면의 표면층에 인장력이 작용하며, 이것이 구동 기어의 피치점 부근에서 피팅(Pitting)이 더 쉽게 발생하는 이유입니다.
반면, 종동 기어의 접촉 조건은 구동 기어와 서로 반대입니다. 종동 기어에서는 미끄럼이 항상 피치점을 향하는 방향으로 발생합니다. 이에 따라 치면의 표면층에 압축력이 작용하므로 피팅 발생이 억제됩니다.
정의 (Definitions)
구름속도비와 미끄럼속도비 (rolling and Sliding Velocity Ratios)
기어에서는 구름속도와 미끄럼속도의 관계를 명확하게 정의해야 합니다.
Merritt는 구름속도비(RVR, Rolling Velocity Ratio)를 접촉점을 기준으로 한 두 치면의 속도 중 작은 속도를 큰 속도로 나눈 비율로 정의하였으며, 이때 속도의 방향을 나타내는 부호(+/−)도 고려합니다.
구름속도비(RVR) = 작은 치면 속도 ÷ 큰 치면 속도
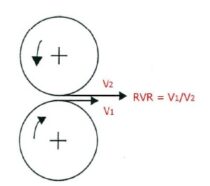
- 순수 구름 운동(미끄럼 없음)의 경우 : RVR = 1
- 순수 미끄럼 운동의 경우 : RVR = 0
- 미끄럼 속도비(SVR)는 다음과 같이 정의됩니다 : SVR = (V1 – V2) / (V1 + V2)
- 순수 구름 운동(미끄럼 없음)의 경우 : SVR = 0
- 순수 미끄럼 운동의 경우 : SVR = 1
쉽게 말해, RVR은 두 표면이 얼마나 함께 구르는지, SVR은 두 표면의 속도가 얼마나 다른지를 나타냅니다.
Energy Pulse (에너지 펄스)
- 에너지 펄스는 **마찰 동력 강도(FPI)**에 접촉 영역을 통과하는 시간을 곱한 값입니다. 따라서 재료가 접촉 영역을 지나가는 동안 받는 에너지 입력을 나타냅니다. 여기서 통과 시간은 초(s) 단위로 표시합니다.
- 에너지 펄스는 재료 표면의 한 부분이 접촉 영역을 지나가는 짧은 시간 동안, 그 부분에 전달되는 마찰 에너지입니다. 마찰이 강하거나 접촉 영역을 지나는 시간이 길수록 값이 커집니다.
에너지 펄스 : EP = μ P Vₛ tₜ / A J/mm²
| 기호 | 의미 | 단위 |
|---|---|---|
| EP | 에너지 펄스 | J/mm² |
| μ | 마찰계수 | 없음 |
| P | 가해진 하중 | N |
| Vs | 상대 미끄럼 속도 | m/s |
| A | 접촉 면적 | mm² |
| tt | 접촉 영역 통과 시간 | s |
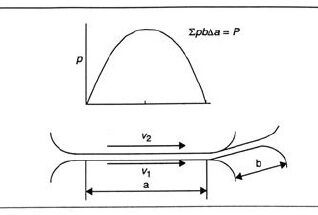
Generic sliding/rolling Hertzian line contact
접촉 영역을 통과하는 시간은 다음과 같습니다.
Upper body: t t = a / v2
Lower body: t t = a / v1
에너지 펄스(EP)는 **아차드 마모 법칙(Archard Wear Law)**과 유사합니다. 다만 에너지 펄스 식은 가해진 하중 대신 마찰력을 사용합니다. 접촉 중 마찰이 실제로 한 일, 즉 마찰 에너지를 고려한다는 점에서 더 합리적일 수 있습니다.
Archard Wear Law: ?V = k P Vs tt / A mm3
각 에너지 펄스는 접촉 부위에 조금씩 누적되는 마모 또는 표면 손상으로 볼 수 있습니다. 에너지 펄스를 모두 합하면 전체 마모를 평가하는 지표로 사용할 수 있습니다.
실제 접촉에서 발생하는 EP를 정확히 분석하고 이를 시험 설계에 반영하면, 미끄럼 접촉이나 미끄럼과 구름이 함께 일어나는 접촉을 시험에서 실제에 가깝게 재현할 가능성이 높아집니다.
많은 기계 부품에서는 마찰 동력 강도(FPI)가 매우 높더라도 접촉 시간이 짧으면 EP는 낮을 수 있습니다. 이 경우 한 번의 접촉으로 생기는 손상도 작습니다.
Energy Pulse (에너지 펄스) 기어 이빨을 따라 변하는 변수
다음 개략도는 잇수가 각각 30개이고 압력각이 20°인 두 기어를 기준으로 작성되었습니다. 음수 값을 갖는 미끄럼 속도비(SVR)는 그래프에서 x축 위에 표시하기 위해 양수로 나타냈습니다.
아래 그래프 설명 입니다.
- X축은 기어 이의 이뿌리(Root)에서 이끝(Tip)까지의 접촉 위치입니다. 그림에서는 이뿌리를 0, 이끝을 1로 놓았고, 피치점(Pitch Point)은 약 0.4에 있습니다.
- Y축은 각 위치에서의 구름 속도, RVR, −SVR, 에너지 펄스(EP) 값을 함께 표시한 축입니다. 눈금은 0~2이지만, 서로 단위가 다른 값들을 한 그래프에 그렸으므로 모든 곡선에 적용되는 공통 단위는 표시되어 있지 않습니다. 따라서 이 그림은 정확한 수치 비교보다, 접촉 위치에 따라 각 값이 어떻게 변하는지 보는 데 적합합니다.
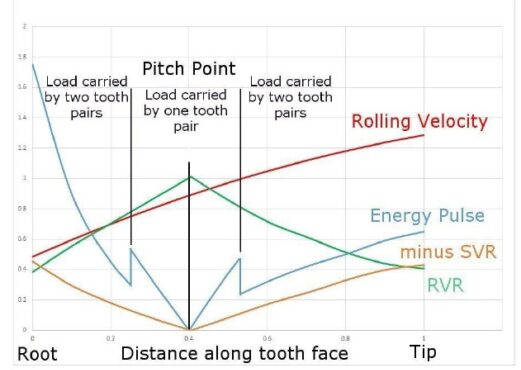
에너지 펄스(EP)는 하중의 영향을 받습니다. 따라서 한 쌍의 기어 이빨이 접촉할 때 EP는 상대 미끄럼 속도뿐 아니라 운전 중 변하는 하중과 연속해서 맞물리는 이빨 쌍 사이의 하중 분담에 따라서도 달라집니다.
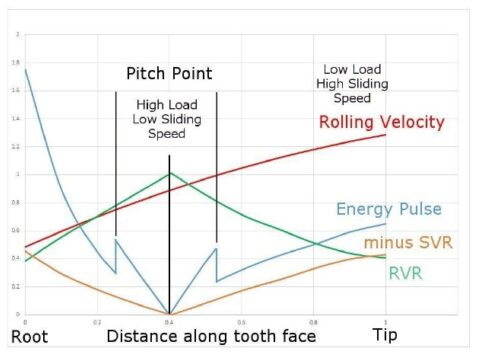
피치점에서는 하중이 최대일 수 있어도 SVR이 0이므로 EP도 0입니다. 피치점에서 이뿌리(root) 또는 이끝(tip) 방향으로 이동하면 SVR이 증가하고 EP도 증가합니다.
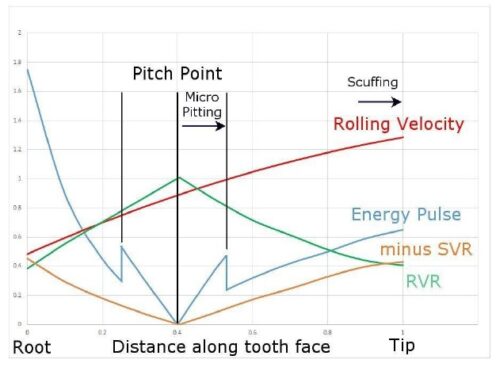
원문에 따르면, 피치점에서 EP가 0이 되는 것은 마이크로피팅이 발생하는 메커니즘과 관련됩니다. 반면 기어 이끝에서 EP가 높아지면 스커핑이 발생하기 쉬운 조건이 형성됩니다.
2롤러 시험기로 기어 이빨의 접촉을 재현하기
운전 중 하중이 변하는 인벌류트 기어 한 쌍의 접촉 조건은 일반적인 2롤러 시험기의 접촉 조건과 상당히 다릅니다. 주요 차이점은 다음과 같습니다.
| 비교 항목 | 기어 이빨 한 쌍 | 2롤러 시험기 |
|---|---|---|
| 접촉 형상 | 기어 이빨의 접촉 위치에 따라 곡률이 변함 | 롤러의 직경에 따라 정해짐 |
| 구름 속도비(RVR) | 기어 이빨의 접촉 위치에 따라 변함 | 모터 속도를 일정하게 설정하면 일정하게 유지됨 |
| 미끄럼 속도비(SVR) | 기어 이빨의 접촉 위치에 따라 변함 | 모터 속도를 일정하게 설정하면 일정하게 유지됨 |
| 하중 | 기어 이빨의 접촉 위치에 따라 변함 | 하중을 일정하게 설정하면 일정하게 유지됨 |
| 접촉 압력 | 기어 이빨의 접촉 위치에 따라 변함 | 하중을 일정하게 설정하면 일정하게 유지됨 |
| 에너지 펄스(EP) | 기어 이빨의 접촉 위치에 따라 변함 | 하중과 모터 속도를 일정하게 설정하면 일정하게 유지됨 |
그러나 한 가지 변수는 기어에서는 설계에 따라 명확히 정해지지만, 2롤러 시험기에서는 그렇지 않습니다. 기어의 경우, 매 회전 주기마다 어느 이빨 쌍이 맞물리고 각 이빨의 어느 지점이 접촉하는지는 기어의 설계와 각 기어의 잇수에 따라 결정됩니다. 반면 2롤러 시험기에서는, 특히 두 롤러의 표면 속도를 독립적으로 제어할 때, 한 롤러의 특정 지점과 다른 롤러의 어느 지점이 만나는지가 계속 달라집니다.
기어 접촉과 2롤러 접촉의 성능에 영향을 미치는 변수는 다음과 같습니다.
- 접촉 압력
- 윤활막 두께
- 접촉 빈도
- 마찰 동력 강도(FPI)
- 에너지 펄스(EP)
이러한 변수는 2롤러 접촉에서는 비교적 쉽게 정의할 수 있지만, 기어 이빨의 접촉에서는 정의하기가 더 어렵습니다. 따라서 2롤러 시험기의 단순화된 정상 상태 조건으로 기어의 복잡한 운전 조건을 재현하려면, 먼저 실제 기어 접촉에서 각 변수가 어떤 값을 갖는지 평가해야 합니다. 기어 접촉은 복잡하고 불확실한 부분이 있으므로, 이 과정에서 여러 가정을 둘 수밖에 없습니다.
접촉 압력 (Contact Pressure)
기어의 피치점에서는 접촉 압력을 비교적 쉽게 계산할 수 있습니다. 그러나 다른 위치에서는 맞물린 이빨 쌍 사이에 하중이 어떻게 분담되는지 불확실하고, 이빨의 곡률도 위치에 따라 달라집니다. 따라서 접촉 압력을 간단한 계산만으로 구하기는 어렵습니다.
윤활막 두께(Lubricant Film Thickness)
피치점의 윤활막 두께는 Dowson–Higginson 식과 같이 널리 사용되는 탄성유체윤활(EHL) 계산식으로 추정할 수 있습니다. 다만 중요한 전제가 있습니다. 이러한 계산식은 접촉부 입구에 윤활유가 충분히 공급되고, 측면으로 빠져나가는 윤활유는 적다고 가정합니다. 실제로는 많은 기어가 **윤활유 공급이 부족한 상태(starved lubrication)**에서 작동 합니다.
피치점에서 벗어난 위치의 윤활막 두께를 추정하려면, 그 위치의 접촉 압력과 윤활유가 접촉부로 유입되는 조건을 반영해 계산해야 합니다.
접촉 빈도(Frequency of Encounter)
기어 이빨의 접촉은 연속적이지 않습니다. 특정 이빨 한 쌍이 잠깐 맞물린 뒤, 서로 떨어진 상태로 더 오래 회전하다가 다시 접촉합니다. 접촉하지 않는 동안에는 마찰열이 방출되고 윤활유 첨가제가 표면에서 반응할 시간이 생깁니다.
매우 빠르게 회전하는 기어에서는 같은 이빨이 다시 접촉하기까지의 시간이 너무 짧아 첨가제가 충분히 작용하지 못할 수 있습니다. 이로 인해 **스커핑(scuffing)**이 발생할 수 있습니다.
마찰 동력 강도(FPI)와 에너지 펄스(EP)
피치점에서는 미끄럼 속도가 0이므로 FPI와 EP도 0입니다. 따라서 피치점 이외의 위치에서 FPI와 EP를 계산하려면, 해당 위치의 접촉 압력, 하중 및 미끄럼 속도를 고려해야 합니다. 이 계산은 쉽지 않습니다.
간단한 기준값을 얻기 위해서는 피치점의 헤르츠 접촉 압력과 접촉 구간의 평균 미끄럼 속도를 사용할 수 있습니다. 이렇게 구한 값은 정밀한 예측값이라기보다, FPI와 EP가 대략 어느 정도 크기인지 파악하는 데 도움이 됩니다.
시험 조건의 선택(Practical Choices)
기어 접촉을 재현하기 위한 시험 구성이나 시험 조건 중 표준으로 확립되고 검증된 방법은 없습니다. 따라서 모든 경우에 적용할 수 있는 정답이나 오답도 없습니다. 다만 합리적으로 추정하고 근거를 갖고 선택한 조건으로 시험하면, 임의로 시험 조건을 정했을 때보다 더 의미 있는 결과를 얻을 가능성이 높습니다.
롤러 크기 (Roller Sizes)
피치점에서 맞물리는 인벌류트 기어의 접촉은, 그 위치에서 기어 이빨이 갖는 국부 곡률반경과 같은 반경의 원통 두 개가 접촉하는 것으로 모델링할 수 있습니다.
많은 연구자가 피치점에서의 기어 이빨 곡률반경과 같은 반경의 롤러를 사용합니다. 피치점의 접촉 조건을 재현하려는 시험이라면 합리적인 선택입니다. 그러나 피치점에서 벗어난 위치의 조건을 재현하려는 시험이라면, 피치점의 반경을 기준으로 삼는 근거는 다소 약합니다.
실제로 롤러 접촉 조건은 롤러 크기에 맞춰 조정할 수 있습니다. 따라서 기어 이빨 형상의 곡률반경 범위 안에서, 시험에 사용하기 편리한 접촉 반경을 제공하는 롤러 직경을 선택해도 무방합니다.피치점에서 맞물리는 인벌류트 기어의 접촉은, 그 위치에서 기어 이빨이 갖는 국부 곡률반경과 같은 반경의 원통 두 개가 접촉하는 것으로 모델링할 수 있습니다.
윤활(Lubrication)
2롤러 시험에서는 일반적으로 롤러가 접촉부로 들어가는 쪽에 시험 윤활유를 분사합니다. 윤활유 공급이 부족한 상태(starved lubrication)를 재현하려면, 윤활유를 접촉부에서 빠져나오는 쪽에 분사하는 방법을 고려할 수 있습니다.
마이크로피팅 시험(Micro-pitting Tests)
마이크로피팅 시험은 기어의 피치점 또는 그 근처에 해당하는 높은 접촉 압력에서 수행해야 합니다. 이때 미끄럼 속도는 낮게 설정하여 마찰 에너지의 유입을 줄입니다. 2롤러 시험에서는 음의 미끄럼이 양의 미끄럼보다 피팅을 더 쉽게 일으키는 것으로 나타났습니다.
표면의 미세 돌기들이 서로 접촉하는 정도는 다음 방법으로 조절할 수 있습니다.
- 윤활유 유입 속도를 변경합니다.
- 윤활유 입구 온도를 변경하여 점도를 조절합니다.
스커핑 시험(Scuffing Tests)
스커핑 시험은 기어의 이끝 또는 그 근처에 해당하는 비교적 낮은 접촉 압력에서 수행해야 합니다. 대신 미끄럼 속도를 높여 마찰 에너지의 유입을 크게 합니다. 일반적인 미끄럼 속도는 5~20 m/s입니다.
스커핑은 응착 마모가 시작되는 마모 상태의 전환입니다. 따라서 시험에서는 접촉 조건을 단계적으로 가혹하게 만들어 이 전환이 일어나도록 합니다. 다만 가능하면 시험편이 갑자기 심하게 손상되는 파국적 파손은 피하는 것이 좋습니다.
2롤러 시험기에서 스커핑을 유발하는 방법은 다음과 같습니다.
- 하중을 단계적으로 높이기 : 탄성유체윤활(EHD) 막 두께는 하중의 영향을 비교적 적게 받습니다. 따라서 하중을 높이면 주로 마찰 에너지의 유입과 촉부 온도가 증가합니다.
- 윤활막 두께를 단계적으로 줄이기 : 두 가지 방법이 있습니다. 첫째, 윤활유 입구 온도를 높여 점도를 낮춥니다. 둘째, 윤활유 유입 속도를 낮춥니다.
- 마찰 에너지의 유입을 단계적으로 높이기 : 윤활유 유입 속도는 제한하면서 접촉부의 미끄럼 속도를 높이는 방법이 가장 효과적입니다.
길들이기(Running-in)
- 기어에 적절한 길들이기가 필요하듯, 시험용 롤러도 길들이기가 필요합니다. 적당한 하중과 낮은 미끄럼 속도에서 수행하는 것이 좋습니다.
- 길들이기에는 두 가지 역할이 있습니다. 첫째, 표면 아래 재료에 초기 소성변형을 일으켜 셰이크다운(shakedown) 상태를 만듭니다. 둘째, 표면의 미세 돌기 끝을 평탄하게 만듭니다.
- 셰이크다운 과정에서는 표면 아래에 잔류응력이 형성됩니다. 그 이후의 접촉은 탄성적으로 이루어지는 것이 바람직합니다. 이는 재료를 제어된 방식으로 가공경화시키는 과정과 유사합니다. 한편 표면 돌기의 끝은 소성변형과 가벼운 마모가 함께 일어나면서 평탄해집니다.
- 길들이기 중 미끄럼 속도를 높이면 셰이크다운 거동이 달라지고, 표면 돌기 끝에서 스커핑이 발생할 위험이 커집니다.
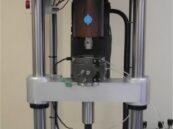
다양한 마찰마모윤활 시험기 리스트 : 한미산업 사이트
베어링 시험기 리스트 : 한미산업 사이트
한미산업
1999년 개업 이후, 지난 30여년간
- Tribology(마찰/마모/윤활/CMP 연마), 스크래치, 고온 경도계, 베어링 시험기 : 미유럽 일본의 유명 제조공급사인 BRUKER, PHOENIX Tribology, TABER, SHINTO Heidon, INNOWEP, AMTEC, TRICO사.
- 열분석기(DSC,TGA,STA,TMA), 고온진공로 : 스위스 KEP 그룹의 SETARAM SETSAFE, 미국 MRF사, 일본 ENEOS MATERIALS사의 수지 열경화 시험기 등
최첨단 장비들을 국내에 소개 및 판매 기술 지원하여 왔으며, 또한 이기술을 바탕으로 일부 품목 제조를 통하여 국산화에도 노력하여 왔습니다. 앞으로도 더욱 노력하여 국내 기술 발전에 이바지 하도록 하겠습니다.
상호: 한미산업
대표: 최동하
사업자등록번호: 219-02-82992
Address
#619-ho, 6F, Building A, Terra Tower, Munjeong Station, 167 Songpa-daero, Songpa-gu, Seoul, 05855, South Korea
서울특별시 송파구 송파대로 167, 문정역 테라타워 A동 6층 619호. (문정동 651) 우편번호 05855
찾아오시는 길
서울 지하철 8호선 문정역 3번 출구에서 도보 약 300m 거리에 위치해 있으며, 지하 보행 통로로도 연결되어 있어 우천 시에도 편리하게 방문하실 수 있습니다.
Tel. 02-3411-0173
Fax. 02-3411-0178
choi.dongha77@gmail.com
견적문의
한미산업. All rights reserved.